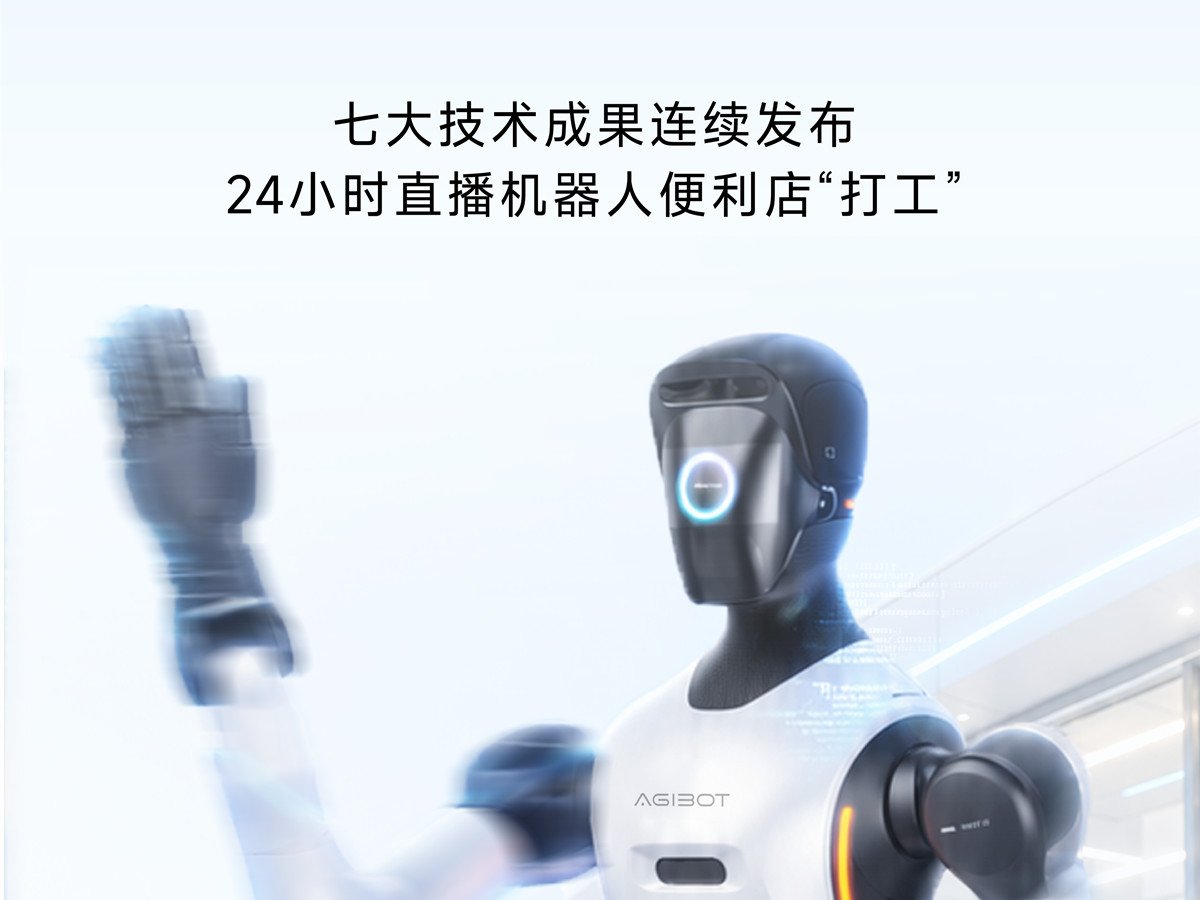
En prélude et en prolongement de la Journée de l'innovation AGIBOT 2026 (AGIBOT INNOVATION DAY), à partir du 22 octobre, AGIBOT lancera « AI WAVE », en publiant successivement sept résultats : jeux de données, plateforme d'exploitation, robot lui-même, framework Agent, plateforme de simulation, grand modèle de base et paradigme d'apprentissage par expérience collective, présentant de manière concentrée une disposition technologique d'IA incarnée full-stack.
La publication n'est pas le point final — toutes les technologies publiées seront finalement soumises à l'épreuve de scénarios réels. Du 2 au 3 novembre, 6 robots G2 entreront dans un convenience store et, à travers une diffusion en direct 24 heures sur 24 sans interruption, traverseront quatre shifts complets — pic de midi, pic du soir, service de nuit et préparation du petit-déjeuner — pour accomplir une « évaluation de titularisation ».
Ces derniers mois, le débat « les grands modèles généraux deviennent de plus en plus puissants, l'intelligence incarnée a-t-elle encore une valeur d'existence ? » a balayé l'industrie.
Notre réponse ne repose jamais sur le débat : le déploiement à grande échelle des robots repose sur une synergie full-stack, et non sur des percées ponctuelles. Accomplir une tâche unique nécessite la coordination du modèle et du corps ; un fonctionnement stable à long terme nécessite l'adaptation à l'environnement et la gestion des anomalies ; une application à grande échelle nécessite de faibles coûts d'entraînement, un déploiement rapide et la réutilisation des capacités. Dans le monde physique, données, outils, corps, système et modèle — sans un seul maillon, rien ne fonctionne.
C'est donc pour cela qu'existe cette AI WAVE : nous mettons chaque maillon sur la table, puis plaçons le robot dans un véritable convenience store pour « prendre son poste » pendant 24 heures.
Nous espérons, avec la technologie d'IA incarnée full-stack comme lien, connecter l'écosystème industriel, accélérer le déploiement et l'évolution de l'IA physique, et pousser les robots à entrer véritablement dans le monde réel, à servir des scénarios réels et à créer une valeur réelle.
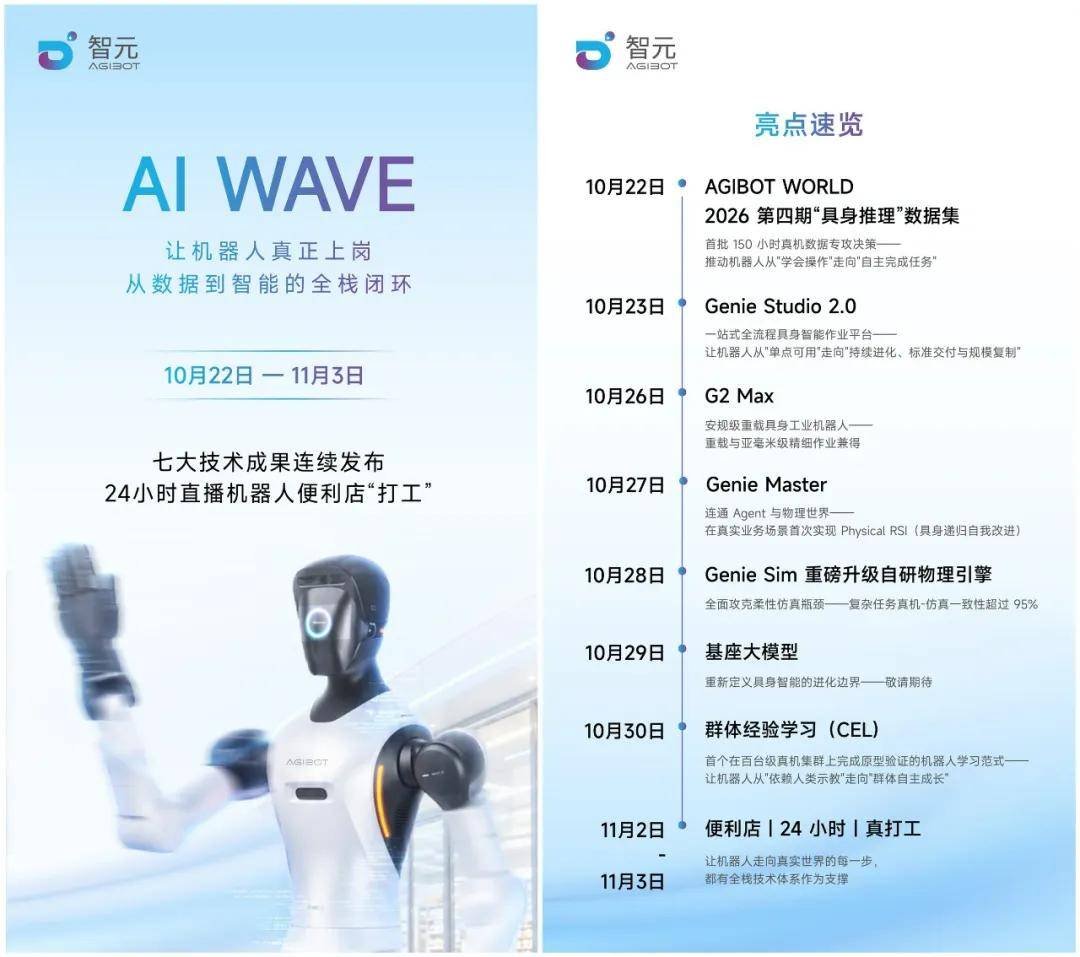
Sept jours, sept résultats, un « pourquoi » par jour
22/10 | AGIBOT WORLD 2026, quatrième édition, jeu de données « raisonnement incarné » (Physical Reasoning)
Les premières 150 heures de données réelles sur machine sont dédiées à la décision — faire passer le robot de « savoir manipuler » à « accomplir autonomement des tâches ».
23/10 | Genie Studio 2.0
Plateforme d'exploitation d'intelligence incarnée tout-en-un couvrant l'ensemble du processus — faire passer le robot de « utilisable ponctuellement » à « évolution continue, livraison standardisée et reproduction à l'échelle ».
26/10 | G2 Max
Robot industriel incarné lourd de niveau sécurité — conciliant charge lourde et opérations fines à l'échelle submillimétrique.
27/10 | Genie Master
Connecter l'Agent au monde physique — première réalisation de Physical RSI (auto-amélioration récursive incarnée) dans des scénarios métier réels.
28/10 | Genie Sim : mise à niveau majeure du moteur physique auto-développé
Vaincre globalement le goulot d'étranglement de la simulation souple — cohérence réel-simulation supérieure à 95 % sur des tâches complexes.
29/10 | Grand modèle de base
Redéfinir les frontières de l'évolution de l'intelligence incarnée — à suivre.
30/10 | Apprentissage par expérience collective (CEL)
Premier paradigme d'apprentissage robotique dont le prototype a été validé sur une grappe de centaines de machines réelles — faire passer le robot de « dépendre de la démonstration humaine » à « croissance autonome collective ».
Dernière étape : le convenience store, 24 heures, un vrai travail
Du 2 au 3 novembre, 6 G2 entrent dans un vrai convenience store : mise en rayon, réapprovisionnement, rangement, préparation de plats chauds, collecte des déchets, préparation de café, accueil — de 10 h du matin à 10 h le lendemain, quatre shifts en rotation continue, en direct intégral.
À partir du 22 octobre, assistez avec nous à l'entrée de la technologie dans des scénarios réels.
Ce que nous construisons, c'est une boucle fermée reliant l'apprentissage, l'action et l'évolution continue : accumuler des données à partir d'interactions réelles, sédimenter l'expérience au fil des opérations continues, puis renvoyer la nouvelle expérience vers le cycle d'apprentissage suivant.
Chaque pas du robot vers le monde réel est soutenu par un système technologique full-stack.


